 036.495.1695

Drone: Cấu Tạo Và Nguyên Lý Hoạt Động
Qua những bài viết trước về drone, các bạn đã có những kiến thức cơ bản về phương tiện bay này, từ khái niệm, đặc điểm cho đến một số ứng dụng trong thực tế. Nhưng bạn có bao giờ thắc mắc tại sao drone lại bay được? Cấu tạo của chúng có giống như một chiếc “máy bay” thu nhỏ hay không?
Hãy cùng ELECFARM tìm hiểu về cấu tạo và nguyên lý hoạt động của drone, từ những bộ phận cơ bản như khung, động cơ, cánh quạt cho đến hệ thống điều khiển và cảm biến bên trong.
Nếu chưa đọc bài viết trước, bạn có thể tham khảo Tìm hiểu kiến thức cơ bản về drone để có thêm thông tin nền tảng.
Cấu tạo
Tùy từng loại drone mà cấu tạo sẽ có sự khác nhau. Với drone đa cánh quạt (multirotor), đặc biệt là quadcopter, các bộ phận chính thường gồm:
- Khung drone
- Động cơ
- Cánh quạt
- Bộ điều khiển tốc độ động cơ (ESC)
- Bộ điều khiển bay (Flight Controller)
- Cảm biến
- Pin
- Hệ thống truyền tín hiệu
- Camera hoặc thiết bị chuyên dụng
Các bộ phận này phối hợp với nhau để drone có thể cất cánh, giữ thăng bằng và di chuyển.
Khung drone
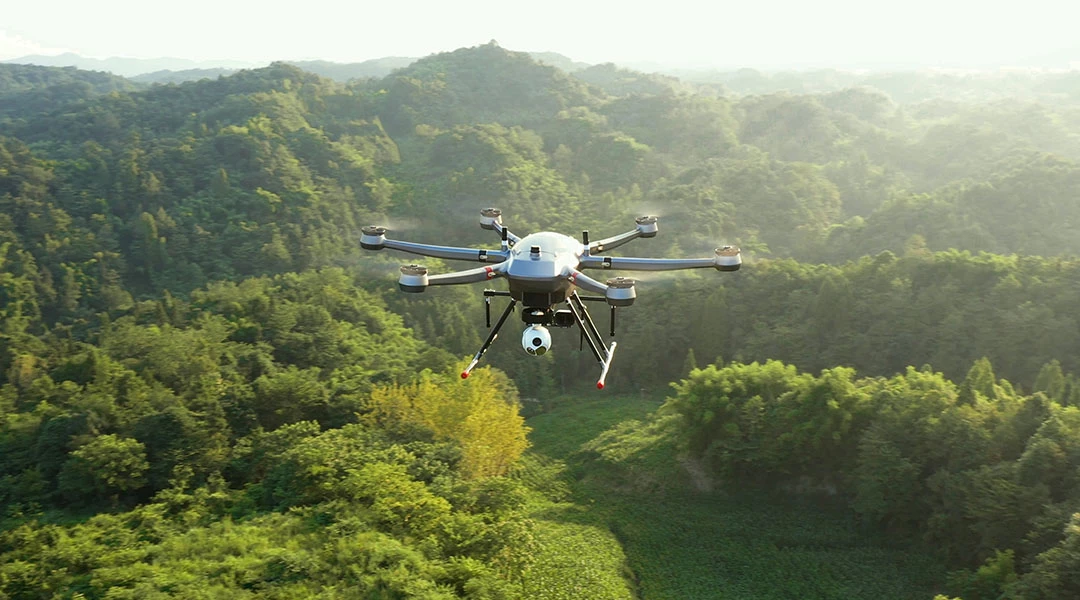
Khung là kết cấu chính dùng để cố định động cơ, mạch điều khiển, pin và các thiết bị mang theo. Có thể xem đây là “bộ xương” của drone. Khung cần đủ chắc chắn nhưng vẫn phải nhẹ để giảm năng lượng cần thiết cho việc bay.
Vật liệu thường gặp gồm nhựa kỹ thuật, hợp kim nhôm và sợi carbon. Có nhiều loại khung drone phổ biển, phù hợp với từng loại drone: True X, Deadcat, Cinewhoop,…
Động cơ
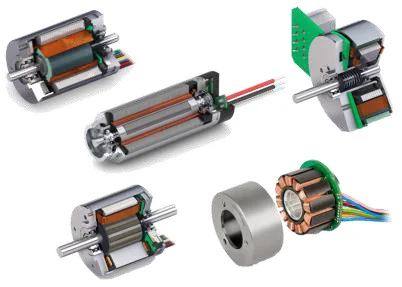
Động cơ biến năng lượng điện từ pin thành chuyển động quay cho cánh quạt.
Nhiều drone hiện đại sử dụng động cơ không chổi than (Brushless DC Motor – BLDC) có độ bền cao và hiệu suất lớn. Ngoài ra, ta còn có động cơ chổi than (Brushed) với giá thành rẻ, cấu tạo gọn nhẹ tuy nhiên dễ bị mòn chổi than và cần bảo trì thường xuyên.
Việc điều chỉnh tốc độ từng động cơ giúp drone thay đổi lực nâng, giữ thăng bằng và di chuyển.
Cánh quạt
Cánh quạt là bộ phận trực tiếp tạo ra lực nâng. Khi quay, cánh quạt đẩy không khí xuống dưới, tạo ra lực hướng lên giúp drone bay. Có thể hiểu đơn giản: Động cơ quay → cánh quạt quay → tạo lực nâng → drone bay.
Kích thước, hình dạng và bước cánh ảnh hưởng đến lực nâng và hiệu suất hoạt động nên cần lựa chọn phù hợp với động cơ và thiết kế drone.
ESC – Bộ điều khiển tốc độ động cơ
ESC (Electronic Speed Controller) nhận tín hiệu từ Flight Controller và điều chỉnh tốc độ quay của động cơ. Khi drone cần tăng hoặc giảm lực nâng, thay đổi hướng hoặc giữ thăng bằng, ESC sẽ điều chỉnh tốc độ động cơ tương ứng.
ESC phổ biến: ESC rời (Single ESC), ESC 4 trong 1 (4-in-1 ESC),…
Flight Controller – “bộ não” của drone
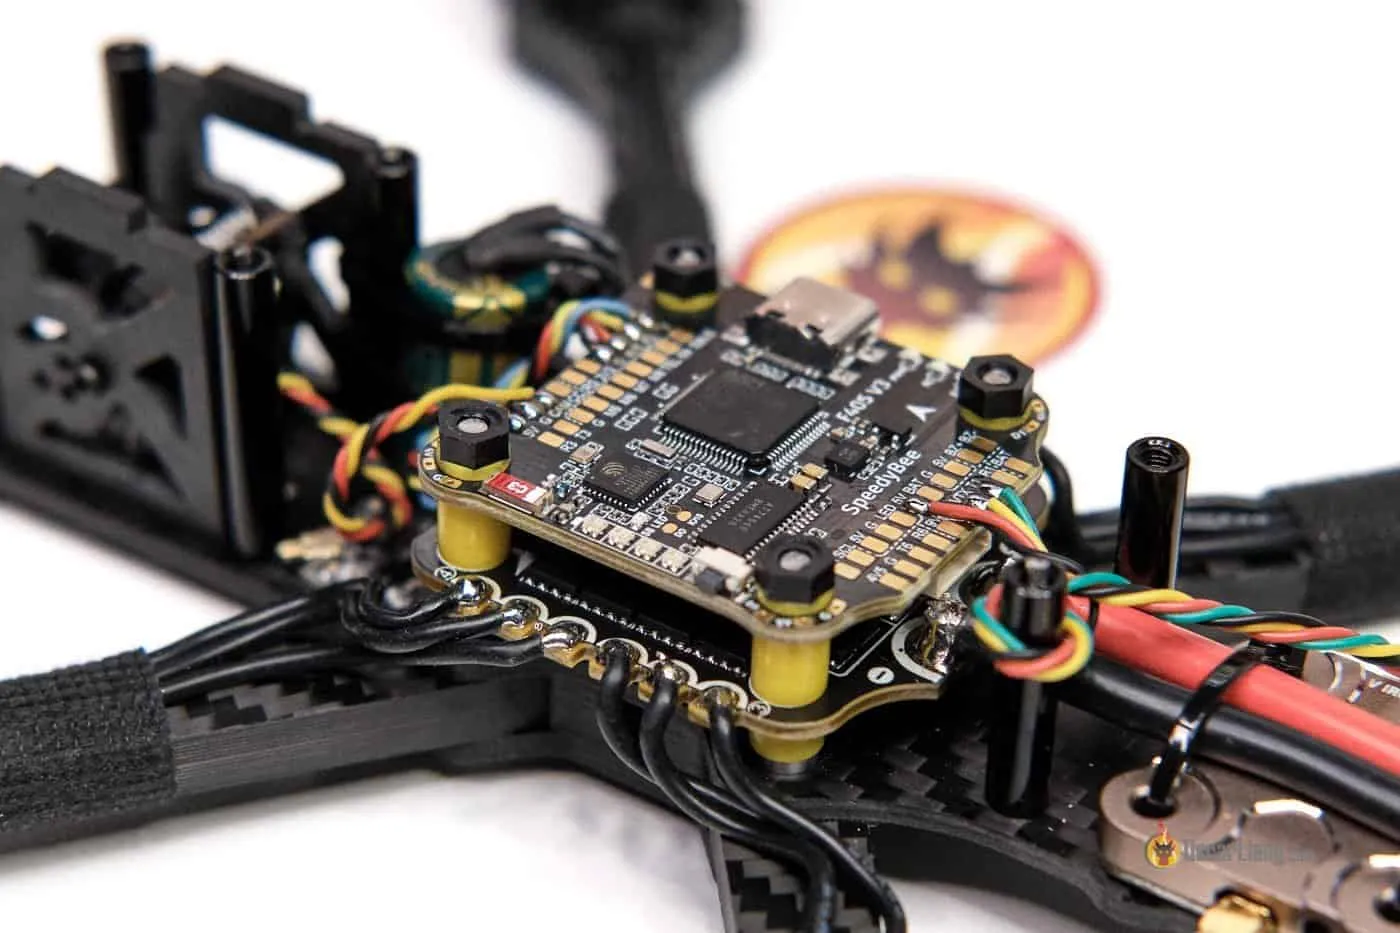
Flight Controller (FC) là trung tâm xử lý và điều khiển chuyến bay. Bộ phận này nhận dữ liệu từ các cảm biến, xác định trạng thái của drone rồi gửi lệnh đến ESC để điều chỉnh động cơ.
Nhờ đó, drone có thể phản ứng với những thay đổi trong quá trình bay, chẳng hạn như bị gió đẩy lệch khỏi vị trí ban đầu.
Cảm biến
Cảm biến giúp drone xác định tư thế, chuyển động, độ cao và vị trí. Một số loại thường gặp gồm:
- Gyroscope: đo tốc độ quay và thay đổi góc.
- Accelerometer: đo gia tốc.
- Barometer: hỗ trợ xác định độ cao.
- GPS/GNSS: hỗ trợ định vị và giữ vị trí.
- Compass: xác định hướng.
- Cảm biến khoảng cách: hỗ trợ đo khoảng cách và phát hiện vật cản.
Tùy mục đích sử dụng, drone có thể được trang bị thêm camera hoặc các cảm biến chuyên dụng khác.
Pin
Pin cung cấp năng lượng cho động cơ và toàn bộ hệ thống điện tử. Nhiều drone sử dụng pin lithium, trong đó LiPo phổ biến ở nhiều dòng nhờ khả năng cung cấp dòng điện lớn và trọng lượng tương đối nhẹ.
Dung lượng pin ảnh hưởng đến thời gian bay, nhưng pin lớn hơn cũng thường nặng hơn. Vì vậy, thiết kế nguồn điện cần cân bằng giữa dung lượng, trọng lượng và yêu cầu hoạt động.
Drone bay được như thế nào?
Về cơ bản, quá trình tạo lực nâng có thể hiểu đơn giản: Pin → ESC → động cơ → cánh quạt → lực nâng → drone bay. Tuy nhiên, để bay ổn định, drone cần liên tục biết mình đang nghiêng theo hướng nào, đang di chuyển ra sao và ở độ cao bao nhiêu.
Đây là nhiệm vụ của hệ thống cảm biến và Flight Controller.
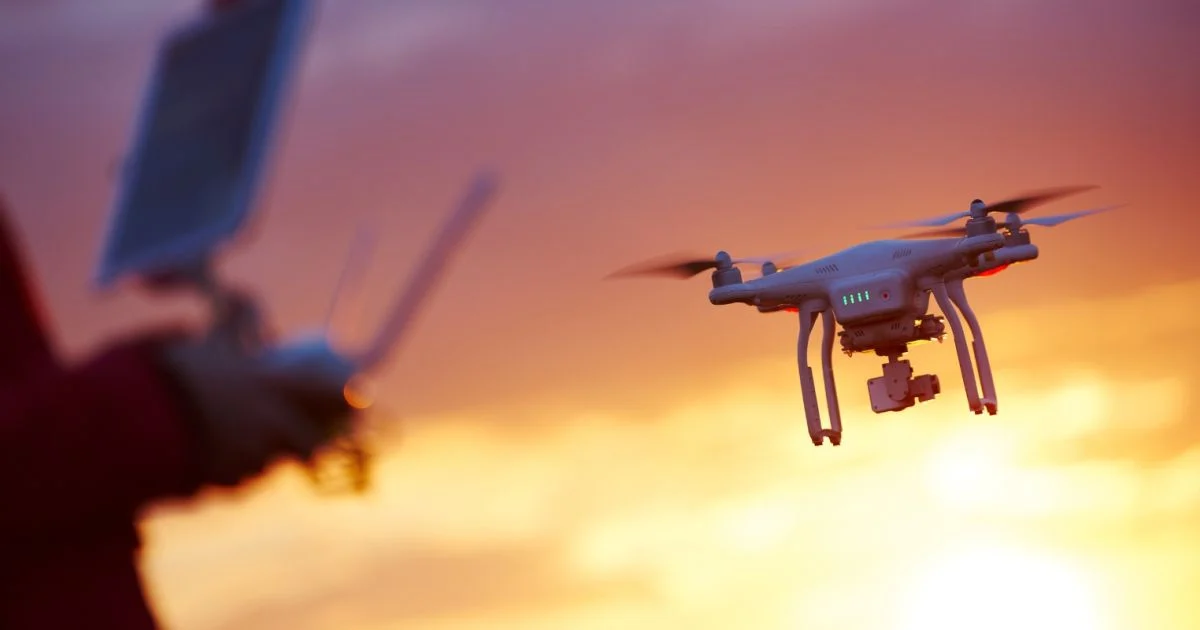
Drone giữ thăng bằng bằng cách nào?
Khi drone bị nghiêng hoặc lệch khỏi trạng thái mong muốn, cảm biến sẽ phát hiện sự thay đổi và gửi dữ liệu về Flight Controller. Flight Controller xử lý thông tin rồi điều chỉnh tốc độ của từng động cơ thông qua ESC.
Ví dụ, nếu một bên drone bị hạ thấp, hệ thống có thể tăng lực nâng ở phía đó để đưa drone trở lại trạng thái cân bằng. Quá trình này diễn ra liên tục trong suốt chuyến bay nên drone có thể duy trì sự ổn định ngay cả khi có tác động từ môi trường.
Drone di chuyển như thế nào?
Drone không sử dụng bánh lái như ô tô mà chủ yếu thay đổi tốc độ các động cơ để điều chỉnh tư thế.
Ví dụ, để bay về phía trước, drone sẽ nghiêng về phía trước. Khi đó, lực nâng của cánh quạt tạo thêm một thành phần hướng về phía trước, giúp drone di chuyển. Tương tự, drone có thể nghiêng sang trái hoặc phải để thay đổi hướng bay.
Để quay quanh trục thẳng đứng, hệ thống điều chỉnh tốc độ của các nhóm cánh quạt quay theo những chiều khác nhau, tạo ra sự chênh lệch mô-men khiến drone quay.
Drone có giống một chiếc máy bay thu nhỏ không?
Không hoàn toàn.
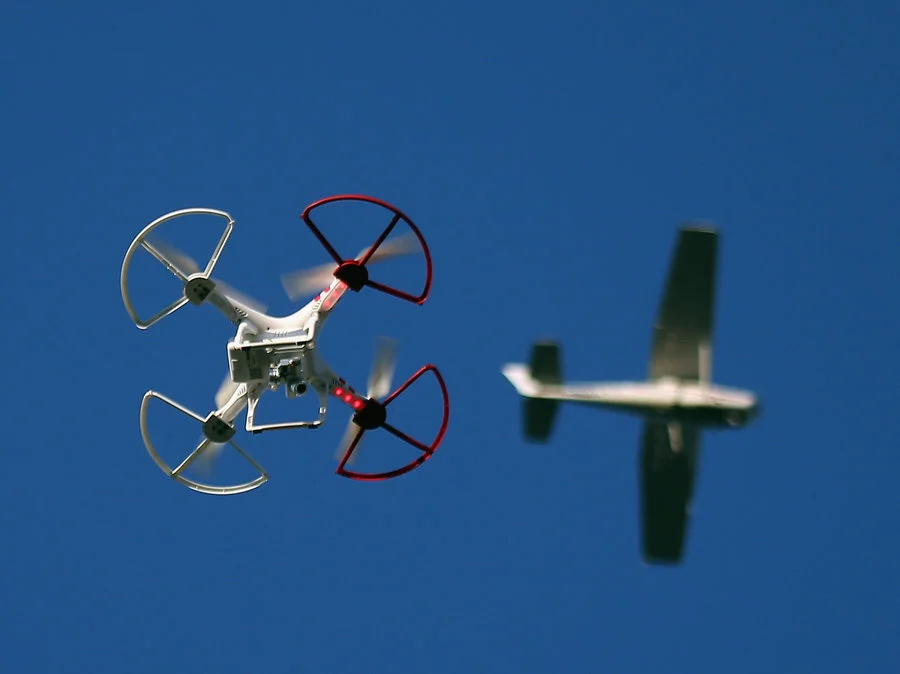
Máy bay truyền thống chủ yếu sử dụng cánh để tạo lực nâng khi di chuyển về phía trước. Trong khi đó, với drone đa cánh quạt, cánh quạt vừa tạo lực nâng vừa tham gia điều khiển chuyển động. Đây là lý do drone có thể:
- Cất cánh và hạ cánh thẳng đứng.
- Giữ vị trí trên không.
- Di chuyển sang nhiều hướng.
- Quay tại chỗ.
- Hoạt động trong không gian tương đối hạn chế.
Vì vậy, mặc dù đều là phương tiện bay, cấu tạo và nguyên lý điều khiển của drone đa cánh quạt có nhiều điểm khác với máy bay truyền thống.
Nguyên lý hoạt động
Có thể tóm tắt quá trình điều khiển drone bằng một chu trình: Cảm biến → Flight Controller → ESC → Động cơ → Cánh quạt → Drone chuyển động → Cảm biến tiếp tục cập nhật trạng thái.
Chu trình này diễn ra liên tục, giúp drone thực hiện lệnh điều khiển và duy trì trạng thái bay ổn định.
Lời kết
Một chiếc drone là sự kết hợp của cơ khí, điện, điện tử, cảm biến và phần mềm điều khiển. Động cơ và cánh quạt tạo lực nâng; ESC điều chỉnh tốc độ động cơ; cảm biến cung cấp dữ liệu; còn Flight Controller xử lý dữ liệu để điều khiển toàn bộ hệ thống.
Từ sự khác nhau về cấu tạo, số lượng cánh quạt và mục đích sử dụng, drone ngày nay được phát triển thành nhiều loại khác nhau.
Vậy hiện nay có những loại drone nào và mỗi loại phù hợp với nhiệm vụ nào? Hãy cùng ELECFARM tìm hiểu trong những bài viết tiếp theo nhé!